Тема: Motor Shield
Простите за глупый вопрос, но в инете что-то запутался уже...
Какие ноги использует MotorShield для совей работы?
Остаются ли на Freeduno свободные пины для датчиков?
Спасибо.
Вы не вошли. Пожалуйста, войдите или зарегистрируйтесь.
Форум freeduino.ru → Технические вопросы → Motor Shield
Страницы 1
Чтобы отправить ответ, вы должны войти или зарегистрироваться
Простите за глупый вопрос, но в инете что-то запутался уже...
Какие ноги использует MotorShield для совей работы?
Остаются ли на Freeduno свободные пины для датчиков?
Спасибо.
Она использует все 6 аналоговых выхода PWM в зависимости от количества моторов можно освободить некоторые выходы
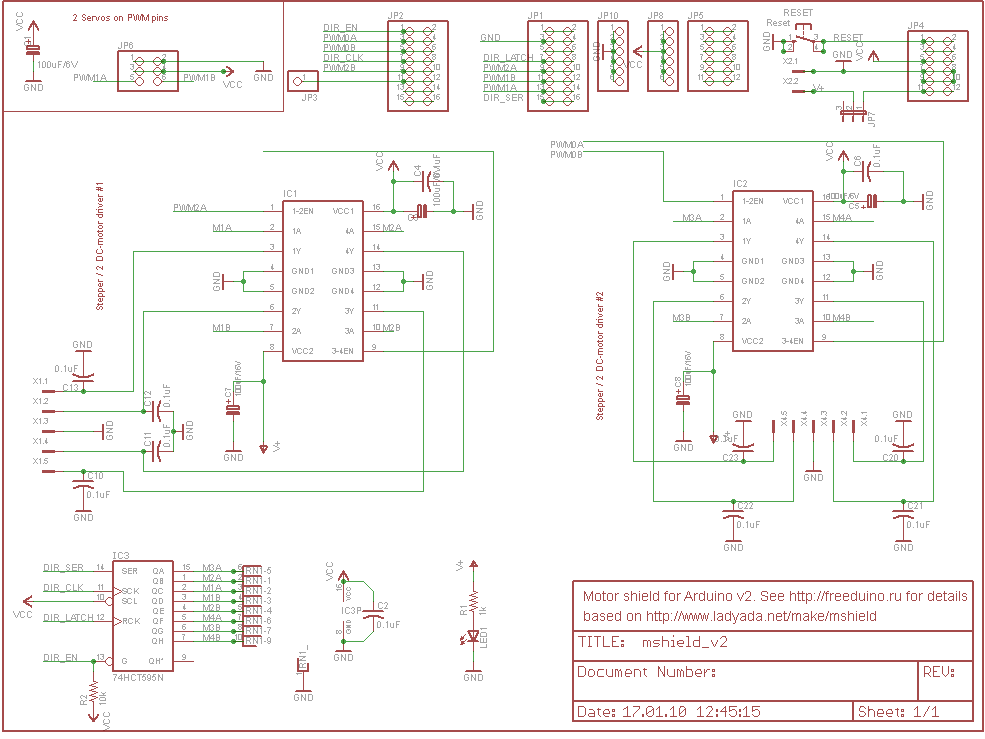
Смотрим по схеме со странички описания MotorShield.
Для управления сдвиговым регистром используются ноги 4, 7, 8, 12.
Для реализации ШИМ используются ноги 11, 3, 6, 5 - для двигателей 1, 2, 3, 4 соответственно.
Ноги 9, 10 выведены на разъем Servo, и фактически не задействованы.
Отсюда вывод - свободными остались все аналоговые входы (их же можно использовать как цифровые), ноги 0, 1, 2, 13, ноги 9 и 10 - хочешь для Servo, хочешь под свои цели.
Ну, и если не используются какие-то из четырех каналов управления двигателями, освобождаются соответствующие им ноги из списка 11, 3, 6, 5.
...некоторое неудобство, что никак не отказаться от использования ноги 12, а она участвует в аппаратном SPI, и через нее работает в частности Ethernet Shield (нога 11 тоже SPI) - из-за этого несовместимость MotorShield и EthernetShield. Но, наверняка можно перекидать ноги, и поправить библиотеку AFMotor.
Спасибо большое за развернутый ответ!
...некоторое неудобство, что никак не отказаться от использования ноги 12, а она участвует в аппаратном SPI, и через нее работает в частности Ethernet Shield (нога 11 тоже SPI) - из-за этого несовместимость MotorShield и EthernetShield. Но, наверняка можно перекидать ноги, и поправить библиотеку AFMotor.
а в чем проблема с использованием SPI? это же вроде шина и на ней может одновременно находиться не один девайс?
Если так, то почему шину не могут делить моторый и сетевой шилды?
Страницы 1
Чтобы отправить ответ, вы должны войти или зарегистрироваться
Форум freeduino.ru → Технические вопросы → Motor Shield
Форум работает на PunBB, при поддержке Informer Technologies, Inc